

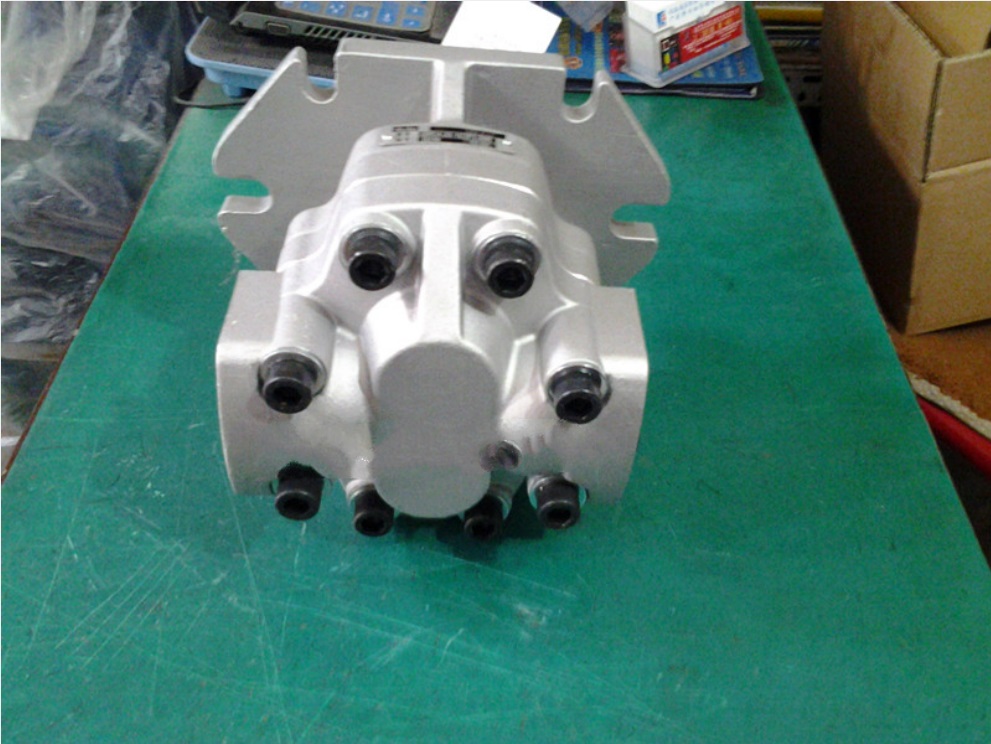
泵壳体加以修理或更换轴套后,方能更换新的密封圈。
齿轮泵漏油
在使用过程中,如果齿轮泵密封件出现损坏或老化,永久变形等情况,就会引起齿
泵漏油,有时密封面不良也会引起漏油。
产生这一故障的原因及排队除方法如下
故障原因
排除方法
(1)齿轮泵主动轴骨架油封损坏,引起动
换新骨架油封
轴处漏油(或吸入空气)140DIO33000C配件140DIO33000C配件140DIO33000C配件
齿轮泵内密封圈损坏引起前、后盖与
壳体接合处漏油
换新密封圈
3)前、后盖与壳体接合处密封面不良引检查密封面有无变形,毛刺、刮伤、脏物
起漏油
并适当修
(4)四个紧固螺栓松动,引起前、后盖与「按装配要求拧紧四个紧固螺栓
壳体接合处漏油
5)漏装出油口法兰密封圈或密封圈尺寸
装入标准的密封圈
太小或密封圈损
(6)出油口法兰密封面不良
检査密封面有无变形、毛刺、刮伤、
并作适当修正.
专用控制器在一段时间内仍将是工业机器人行业主要的运动控制器类型。半导体行业PC-based运动控制市场发展稳定,增速在17%左右。物流行业对机器视觉功能的需求增加,导致PC-based比例也逐步增加。在传统印刷机械上仍然以PLC运动控制器为主,PC-based运动控制器的应用刚刚起步,在新兴的数码印刷机械上使用较多,未来将小幅增长。
ROS(Robot OperatingSystem)是开源的机器人系统平台。使用这个之后,机器人就可以看见东西、测绘、导航,或是以最新的算法作用于周围的环境当中。假如想要制造复杂的机器人,已经准备好的ROS程序代码就能派上用场。ROS能在最低限度下运用。这可以透过Raspberry Pi等级的计算机安装。
做为ROS的入门篇我们来看看如何控制伺服机。伺服机的缺点是会尽快遵照指令运转,因此头部常常会突然活动,以至于失去平衡。不过使用ROS之后,就可以进行正弦曲线运动,让机器人保持稳定。由于可以在ROS当中进行这项操作,因此无须改写控制用的程序代码。另外,连接伺服机和ROS的程序代码,以及伺服机的硬件都无须变更。再者,程序代码还可以任意使用。
A06B-0317-B002 A06B-6047-H004 A06B-6141-H022
A06B-0317-B006 A06B-6047-H050 A06B-6141-H026
A06B-0317-B072 A06B-6050-H050 A06B-6141-H030
A06B-0317-B074 A06B-6050-H052 A06B-6141-H037
A06B-0317-B202 A06B-6050-H053
A06B-0317-B274 A06B-6050-H054 A06B-6141-H045
A06B-0318-B074 A06B-6050-K060 A06B-6164-H312
A06B-6164-H333
A06B-0031-B075 A06B-0318-B206 A06B-6050-K061
A06B-0032-B077 A06B-0318-B274 A06B-6052-H003
A06B-0032-B078 A06B-0318-B341 A06B-6054-H030
A06B-0032-B175 A06B-0319-B004 A06B-6055-H103
A06B-0032-B575 A06B-0345-B231 A06B-6055-H106
A06B-0032-B677 A06B-0351-B781 A06B-6055-H108
A06B-0033-B075 A06B-0352-B731 A06B-6055-H112
A06B-0033-B077 A06B-0358-B755 A06B-6058-H004
A06B-0033-B175 A06B-0369-B259 A06B-6058-H006
A06B-0034-B007 A06B-0371-B010 A06B-6058-H192
09
21
2026
140DIO33000C配件
来源:[厦门圣企机电设备有限公司]
联系人:黄先生
手机:13774696989
电话:0592-6081295
传真:0592-6081295
QQ:1519011860
Email:1519011860@qq.com
地址:福建省厦门市厦门市厦门市海沧区钟林里194号501室
品牌:
价格:面议
元/
供应地:福建省厦门市
产品型号:
