
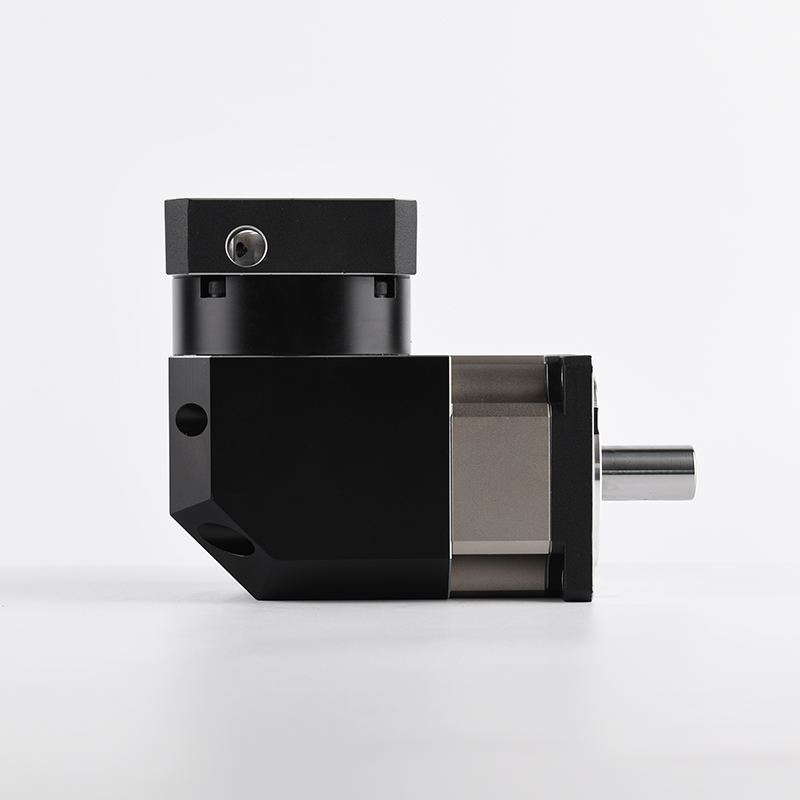

行星齿轮的排列方式主要有两种:
1. 直线式排列:这种排列方式将多个行星齿轮安置在一根直线上,与太阳轮和内齿圈相互啮合。直线式排列的行星齿轮通常用于传递较大的扭矩,其特点是结构紧凑、承载能力强。
2. 交错式排列:交错式排列将两个或多个行星齿轮错开排列,与太阳轮和内齿圈相互啮合。这种排列方式可以使每个齿轮都参与工作,分担载荷,从而提高整个传动系统的承载能力和可靠性。
此外,还有一种名为“混合式”的排列方式,它是将直线式和交错式排列组合在一起,以获得更好的性能。
总的来说,行星齿轮的排列方式取决于具体的应用需求和设计要求。选择合适的排列方式可以提高整个传动系统的性能和可靠性。
交错式排列的行星齿轮与直线式排列的主要区别在于齿轮的布置方式和承载能力。
1. 布置方式:直线式排列将多个行星齿轮安置在一根直线上,而交错式排列则将两个或多个行星齿轮错开排列。
2. 承载能力:由于交错式排列可以更好地分散载荷,因此其承载能力通常比直线式排列更强。
总的来说,交错式排列的行星齿轮在结构上更加复杂,但能够提供更好的承载能力和可靠性。在选择行星齿轮排列方式时,需要根据具体的应用需求和设计要求进行综合考虑。
榕城区步进用WFP90-4-S1-P2技于精

行星式减速机的额定扭矩的静态测量方法主要有两种:
多面体法:采用测角装置、自准平行光管、多面棱体等对行星减速机的回差进行测量。具体步骤包括:将测角装置安装在输入轴,并通过采集卡采集输入轴的转角;将多面棱体固定在输出轴,调整自准平行光管垂直多面体的一个面,并对多面体进行观测和定位;当输入轴正转改为反转时,两极限转角之差除以传动比即为输出轴回差。
滞回曲线法:工业领域通常采用滞回曲线法测量行星减速机的回差,并将减速机的几何回差定义为:在传动链中,为了克服内部摩擦和油膜阻力,施加±3%额定扭矩的情况下,当零件之间接触良好时,由于几何因素如齿侧间隙、轴承间隙等产生的轴角误差,又称空程回差或间隙回差。具体步骤包括:将减速机的一端锁紧,另一端正向梯度加载到额定扭矩,然后进行梯度卸载;采用同样的方法,做反向梯度加载、卸载,实时获取扭矩和扭角信号,并绘制滞回曲线。
需要注意的是,不同的减速机型号和生产厂家可能会有不同的额定扭矩的静态测量方法。因此,在实际应用中,需要根据具体情况来确定合适的测量方法,并参照减速机生产厂家提供的技术文档或操作指南来进行操作。
榕城区步进用WFP90-4-S1-P2技于精

在数控等离子设备上应用伺服电机行星减速机的研究
一、引言
数控等离子设备是一种高精度的切割设备,在工业领域得到广泛应用。该设备利用等离子束对材料进行切割和加工,以达到所需的形状和尺寸。伺服电机行星减速机在数控等离子设备中扮演着关键角色,它能够降低电机转速、提高输出扭矩,同时为设备的控制提供稳定动力。本文将探讨在数控等离子设备上使用伺服电机行星减速机的重要性和优势。
二、伺服电机行星减速机概述
伺服电机行星减速机是一种复合减速装置,它通过行星轮系和内齿圈的工作原理,将伺服电机的转速降低,扭矩增大。这种减速机具有高精度、高稳定性、高传动效率等特点,使其在数控等离子设备中发挥出色性能。
三、在数控等离子设备上使用伺服电机行星减速机的优势
提高切割精度和稳定性
伺服电机行星减速机在数控等离子设备中能够实现的角速度和位移控制,从而提高切割精度。此外,其高稳定性和可靠性保证了设备的长期稳定运行,降低故障率。
提高能效和降低能耗
伺服电机行星减速机具有高传动效率,能够在较低的电机转速下实现大扭矩输出。这不仅能够提高设备的加工效率,同时也有利于降低能源消耗,实现节能减排。
简化设备设计
伺服电机行星减速机结构紧凑,使得在数控等离子设备中应用它可以简化设备设计。行星轮系和内齿圈的组合减少了设备空间需求,使得设备布局更加合理。此外,行星减速机的维护和调试相对简单,降低了设备使用成本。
四、应用策略及优化方法
为了更好地发挥伺服电机行星减速机在数控等离子设备中的优势,以下是一些建议:
合理选择伺服电机和行星减速机型号:根据实际应用需求和设备参数,选择适合的伺服电机和行星减速机型号。确保两者在性能和使用寿命上相匹配,以充分发挥其优势。
安装与调试:保证伺服电机和行星减速机的安装与调试精度,确保它们之间的连接顺畅、稳固。这有助于提高设备的运行精度和稳定性。
加强维护与保养:定期对伺服电机行星减速机进行维护保养,包括更换润滑剂、清洗内部零件等,以保持其良好的工作状态。同时,对其运行状态进行实时监控,及时发现并解决潜在问题。
优化控制系统:结合伺服电机行星减速机的特点,优化数控等离子设备的控制系统。通过采用先进的控制算法和高精度传感器技术,实现设备的智能控制和优化运行,提高切割效率和精度。
加强培训和技术支持:为操作人员提供相关的培训和技术支持,使他们能够熟练掌握伺服电机行星减速机的操作和维护技能。同时,确保技术支持及时有效,解决设备运行过程中的问题,提高设备的可靠性和稳定性。
五、结论
在数控等离子设备上应用伺服电机行星减速机具有重要意义。它能够提高切割精度和稳定性、降低能耗和提高能效、简化设备设计。为了更好地发挥其优势,应合理选择伺服电机和行星减速机型号、安装与调试、加强维护与保养、优化控制系统并加强培训和技术支持。通过采取这些措施和方法,可以进一步提高数控等离子设备的应用效果和可靠性。

榕城区步进用WFP90-4-S1-P2技于精
VRL-120C-3-4-5-6-7-8-10-15-16-20-25-K7-19HB19
VRL-120C-28-30-35-40-50-60-70-80-100-K7-19HB19
VRL-120C-3-4-5-6-7-8-10-15-16-20-25-K7-19FB19
VRL-120C-28-30-35-40-50-60-70-80-100-K7-19FB19
VRL-120C-3-4-5-6-7-8-10-15-16-20-25-K7-28HA22
VRL-120C-28-30-35-40-50-60-70-80-100-K7-28HA22
VRL-120C-3-4-5-6-7-8-10-15-16-20-25-K7-19DE19
VRL-120C-28-30-35-40-50-60-70-80-100-K7-19DE19
VRL-120C-3-4-5-6-7-8-10-15-16-20-25-K7-19DB19
VRL-120C-28-30-35-40-50-60-70-80-100-K7-19DB19
VRL-120C-3-4-5-6-7-8-10-15-16-20-25-K7-38JA32
VRL-120C-28-30-35-40-50-60-70-80-100-K7-38JA32
VRL-120C-3-4-5-6-7-8-10-15-16-20-25-K7-38KA35
VRL-120C-28-30-35-40-50-60-70-80-100-K7-38KA35
VRL-120C-3-4-5-6-7-8-10-15-16-20-25-K7-28HB22
VRL-120C-28-30-35-40-50-60-70-80-100-K7-28HB22
VRL-120C-3-4-5-6-7-8-10-15-16-20-25-K7-28GD24
VRL-120C-28-30-35-40-50-60-70-80-100-K7-28GD24
VRL-120C-3-4-5-6-7-8-10-15-16-20-25-K7-28HA28
VRL-120C-28-30-35-40-50-60-70-80-100-K7-28HA28
VRL-120C-3-4-5-6-7-8-10-15-16-20-25-K7-28HF22
VRL-120C-28-30-35-40-50-60-70-80-100-K7-28HF22
VRL-120C-3-4-5-6-7-8-10-15-16-20-25-K7-28HF24
VRL-120C-28-30-35-40-50-60-70-80-100-K7-28HF24
VRL-120C-3-4-5-6-7-8-10-15-16-20-25-K7-28HB24
VRL-120C-28-30-35-40-50-60-70-80-100-K7-28HB24
VRL-120C-3-4-5-6-7-8-10-15-16-20-25-K7-28FC24
VRL-120C-28-30-35-40-50-60-70-80-100-K7-28FC24
VRL-120C-3-4-5-6-7-8-10-15-16-20-25-K7-28HA24
VRL-120C-28-30-35-40-50-60-70-80-100-K7-28HA24
VRL-120C-3-4-5-6-7-8-10-15-16-20-25-K7-19GB19
VRL-120C-28-30-35-40-50-60-70-80-100-K7-19GB19
VRL-120C-3-4-5-6-7-8-10-15-16-20-25-K7-19EC16
VRL-120C-28-30-35-40-50-60-70-80-100-K7-19EC16
VRL-120C-3-4-5-6-7-8-10-15-16-20-25-K7-28KA22
VRL-120C-28-30-35-40-50-60-70-80-100-K7-28KA22
VRL-120C-3-4-5-6-7-8-10-15-16-20-25-K7-19DC19
VRL-120C-28-30-35-40-50-60-70-80-100-K7-19DC19
VRL-120C-3-4-5-6-7-8-10-15-16-20-25-K7-28FE24
VRL-120C-28-30-35-40-50-60-70-80-100-K7-28FE24
VRL-120C-3-4-5-6-7-8-10-15-16-20-25-K7-19DD19
VRL-120C-28-30-35-40-50-60-70-80-100-K7-19DD19
行星减速机作为数控磨床的重要组成部分,需要适应磨床的尺寸要求。以下将介绍行星减速机的设计如何适应数控磨床的尺寸要求。
首先,行星减速机的外廓尺寸需要适应数控磨床的结构和工作空间。行星减速机需要尽可能紧凑和轻量化,以减小磨床的整体尺寸和重量。同时,行星减速机的安装方式和尺寸也需要根据磨床的结构和工作需要进行设计。例如,对于立式磨床,行星减速机需要适应垂直安装的要求,而对于卧式磨床,则需要适应水平安装的要求。此外,行星减速机的接口尺寸和轴径也需要与磨床的主轴和进给系统相匹配。
其次,行星减速机的传动比需要满足磨床的加工要求。行星减速机作为传动装置,需要根据磨床的加工要求和砂轮主轴的转速进行传动比的设计。传动比需要满足砂轮主轴的高转速要求,同时还需要满足进给系统的控制和高精度加工要求。此外,传动比还需要考虑磨床的生产效率和加工节拍的要求,以实现稳定的加工过程。
后,行星减速机的承载能力和运动平稳性需要适应磨床的负载特性和加工稳定性。行星减速机需要具备足够的承载能力,以应对磨床砂轮主轴的大扭矩和高转速的驱动要求。同时,行星减速机的运动平稳性和低振动特性也需要考虑,以减小磨床加工过程中产生的振动和噪声,提高加工质量和效率。
综上所述,行星减速机的设计需要适应数控磨床的尺寸要求,其外廓尺寸需要与磨床的结构和工作空间相匹配,传动比需要满足磨床的加工要求和生产节拍的要求,承载能力和运动平稳性需要适应磨床的负载特性和加工稳定性。通过优化设计和控制,行星减速机可以为数控磨床提供稳定、的驱动力,提升设备的加工能力和适应性。
07
04
2024
榕城区步进用WFP90-4-S1-P2技于精
来源:[厦门伊诗图电气有限公司销售一部]
联系人:兰先生
手机:18159894779
电话:0592-5614385
传真:0592-6013512
QQ:3425985640
Email:3425985640@qq.com
地址:福建省厦门市厦门市思明区湖滨北路31号20E室
品牌:EAMON/伊明
价格:666.00
元/台
供应地:福建省厦门市
产品型号:AB-ABR-PLF-PLE
